QAI AppBuilder - 用AI开发端侧AI应用(3): 从模型转换到猜拳游戏实战
本文是 QAI AppBuilder 3.0 系列文章的第三篇,也是本系列的最后一篇。前两篇分别介绍了 QAI AppBuilder 3.0 在 Windows/Linux 平台上的环境准备、安装配置、示例运行,以及如何在板端使用 Model Builder 完成模型转换与部署前验证;本文将在此基础上继续向前推进,重点展示如何把“转换好的模型”真正集成到一个可运行、可交互的端侧 AI 应用中。
技术干货 · 实战教程 · 项目经验
本文是 QAI AppBuilder 3.0 系列文章的第三篇,也是本系列的最后一篇。前两篇分别介绍了 QAI AppBuilder 3.0 在 Windows/Linux 平台上的环境准备、安装配置、示例运行,以及如何在板端使用 Model Builder 完成模型转换与部署前验证;本文将在此基础上继续向前推进,重点展示如何把“转换好的模型”真正集成到一个可运行、可交互的端侧 AI 应用中。
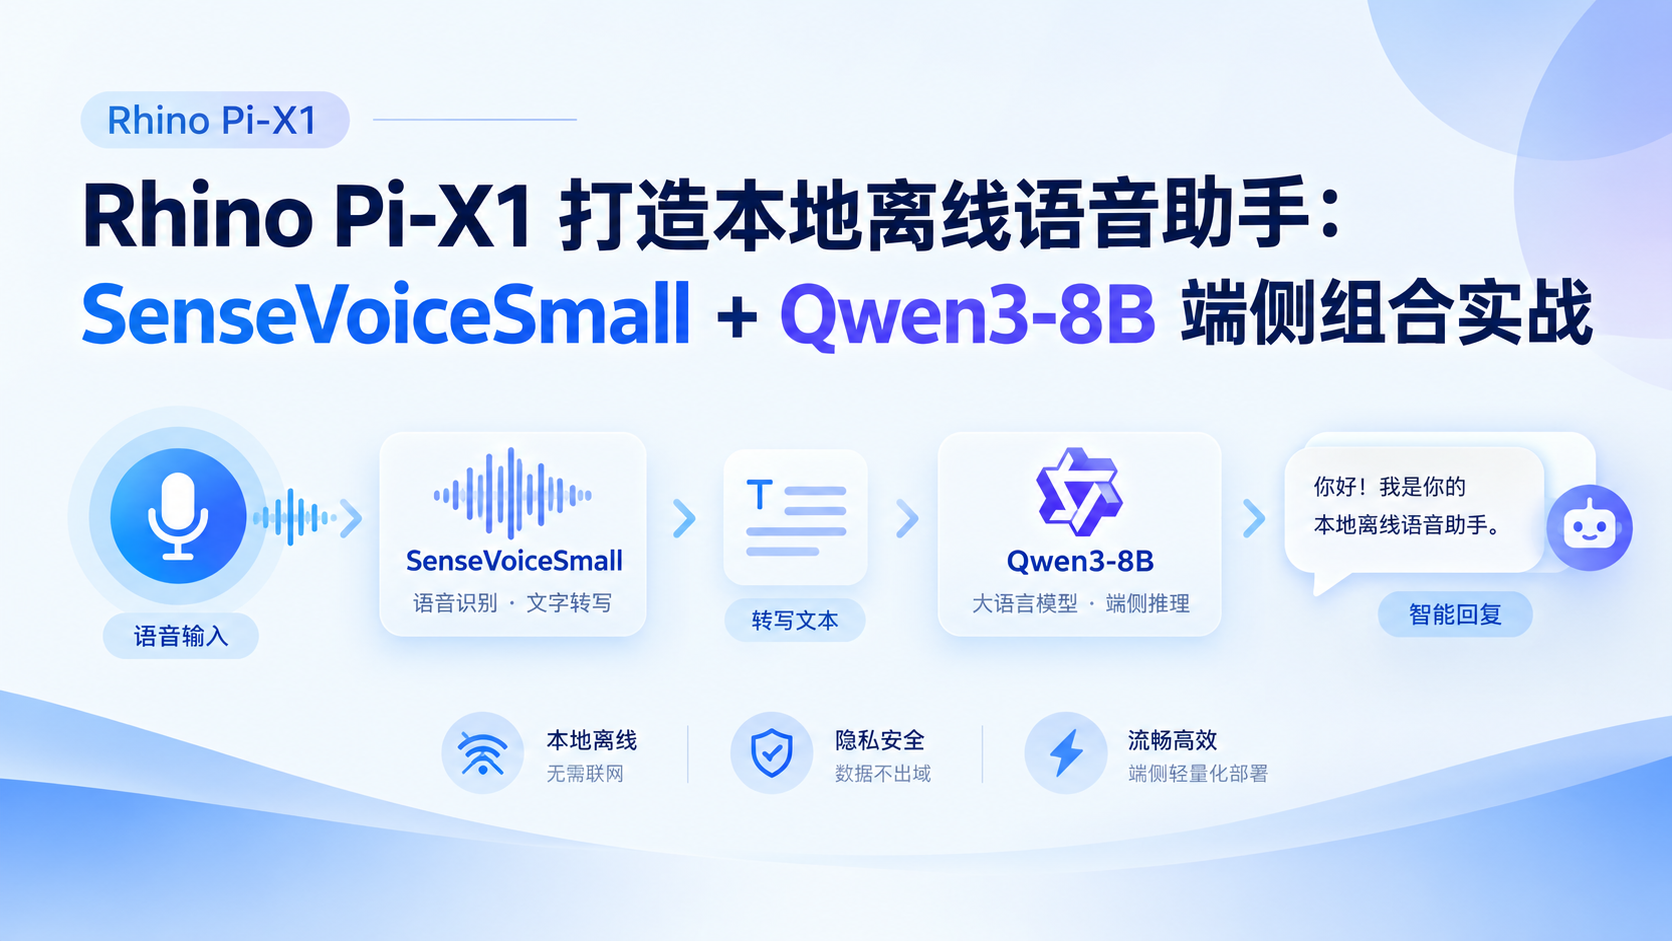
继《AidVoice SDK + SenseVoiceSmall 语音识别部署》与《AidGenSE 部署 Qwen3-8B》之后,这篇我们把两者组合成一个 完全本地推理的语音助手: 语音输入 → 语音识别(ASR)→ 大模型(LLM)→ 文字回复。 全程数据不出设备,无网络依赖。文中所有数据均为真机实测。
拿到 Arduino UNO Q 之后,如果只是写一个 Blink,多少有点浪费这块板子的“双脑架构”。这次尝试做一个比较生活化的小 Demo: 实时检测环境温度、湿度,并根据当前环境自动给出穿衣建议。 例如环境为: 温度:16.8℃ 湿度:82.4% 环境状态:偏凉 穿衣建议:建议长袖 + 薄外套;当前湿度较高,体感可能偏湿冷,可适当增加一层。
物理 AI(Physical AI):是融合物理规律与人工智能技术的交叉领域,核心是赋予 AI 系统理解、推理和预测真实物理世界运行规则的能力,使其能通过实体载体(如机器人、自动驾驶车辆)与物理环境进行安全、高效的自主交互。OpenClaw:非传统聊天机器人,而是本地运行的 AI 驱动自动化执行平台...
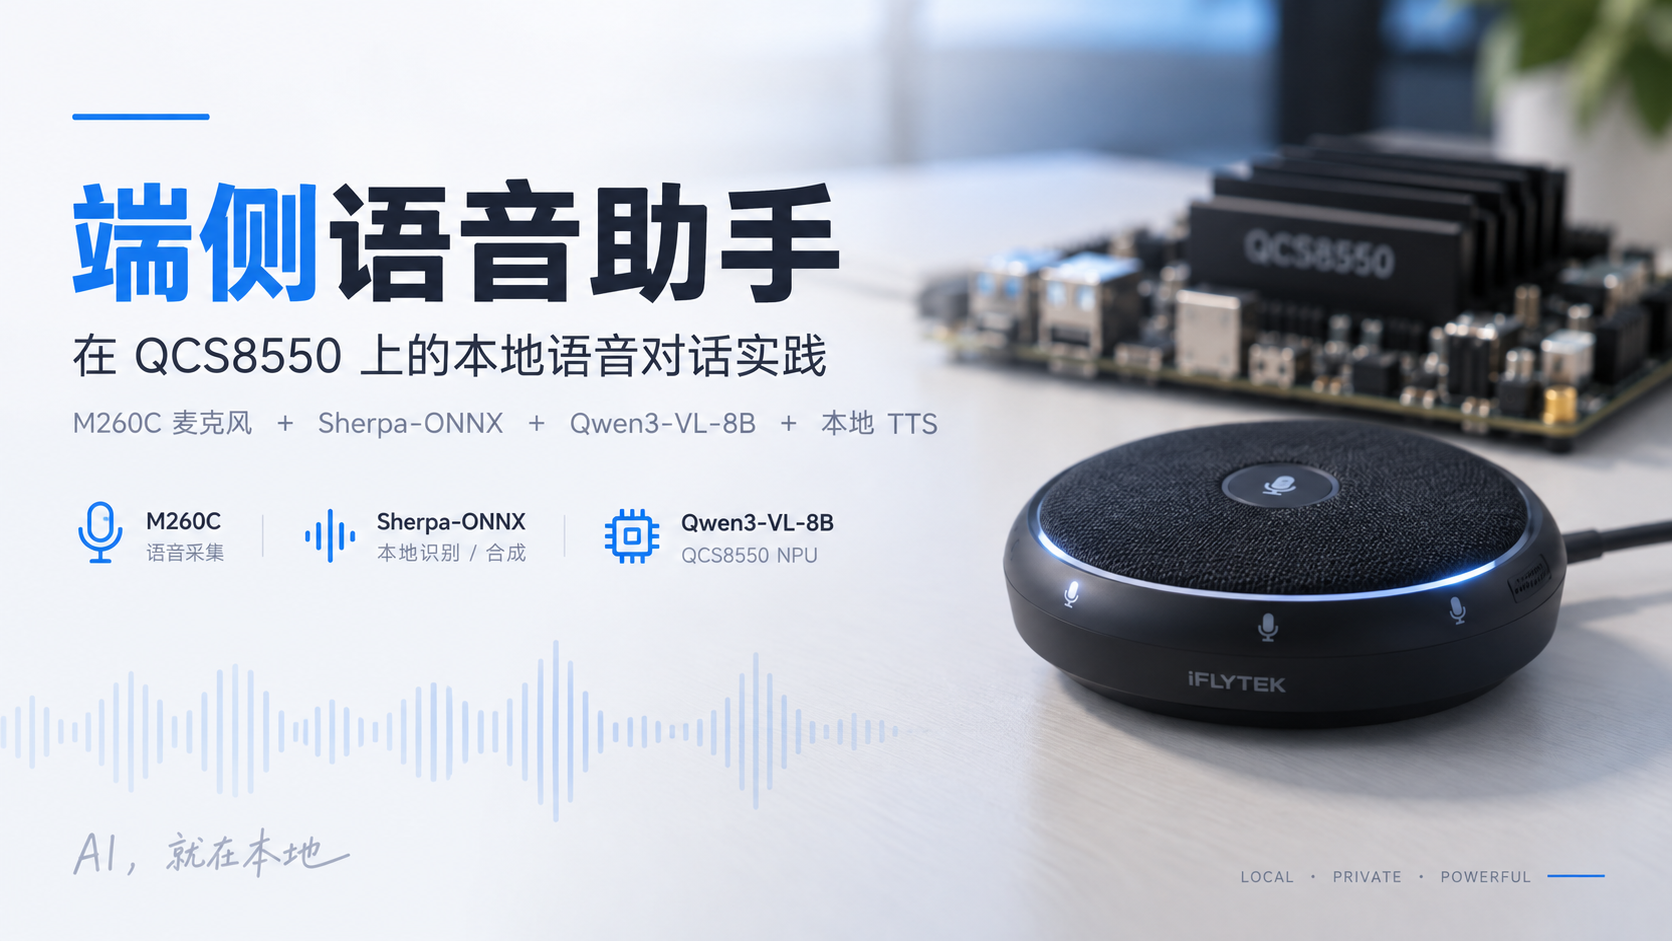
本文记录一个在 QCS8550 开发板上跑通的端侧语音助手:科大讯飞 M260C 环形麦克风负责采集语音,Sherpa-ONNX 在 CPU 上完成中文识别与语音合成,Qwen3-VL-8B 通过 QNN248 在 NPU 上常驻运行。整条交互链不调用云端 ASR、LLM 或 TTS 接口。诚然这个链路还有很多问题,比如说识别不够精准,会出现断尾,语音处理过慢等,希望能得到大家的指导。
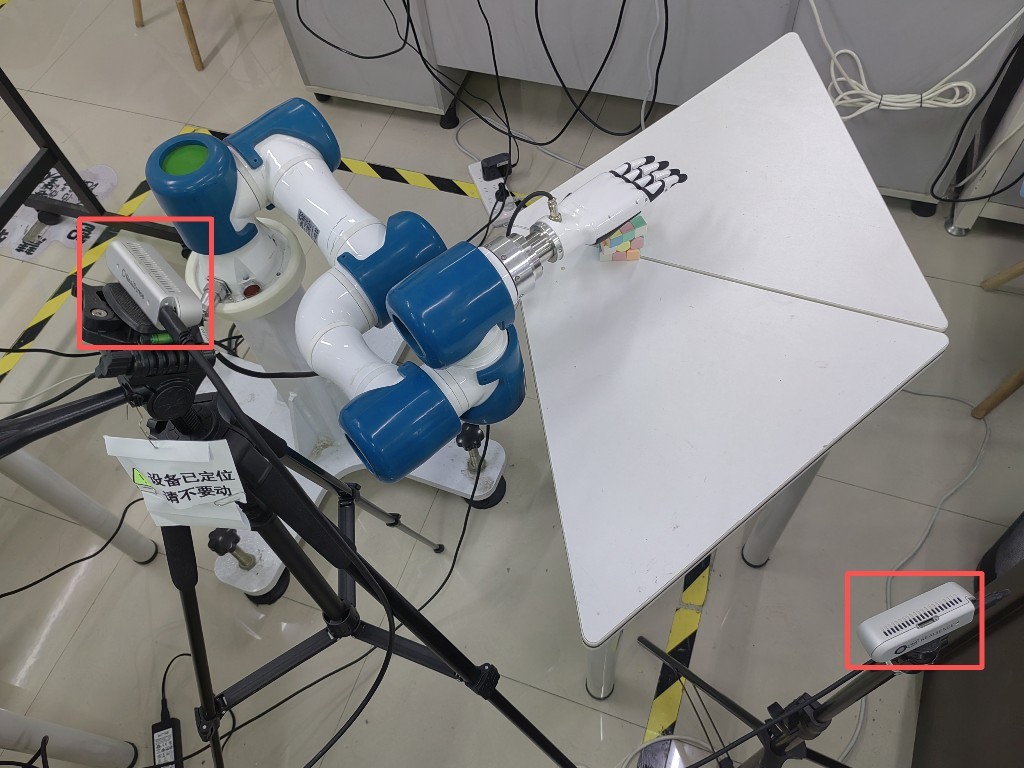
适用场景:基于犀牛派 X1 边缘计算平台,控制中科深谷开源六轴机械臂,完成 Diffusion Policy 的采集—训练—部署—真机闭环全流程。